最小圆覆盖 引入 对平面上的 𝑛 ( 𝑛 ≥ 1 ) n ( n ≥ 1 ) 𝑃 1 , 𝑃 2 , ⋯ , 𝑃 𝑛 P 1 , P 2 , ⋯ , P n 最小覆盖圆 (Minimum Enclosing Circle,MEC).
本文中,我们允许半径为 0 0 𝑃 P 𝑛 n 𝑃 P 0 0
不难发现最小覆盖圆是唯一的.
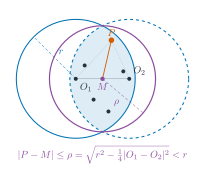
证明 假设存在两个不同的最小覆盖圆,其圆心分别为 𝑂 1 , 𝑂 2 O 1 , O 2 𝑟 r 𝑀 M 𝑂 1 𝑂 2 O 1 O 2 𝑃 P
| 𝑃 − 𝑀 | 2 = | 𝑃 − 𝑂 1 | 2 + | 𝑃 − 𝑂 2 | 2 2 − | 𝑂 1 − 𝑂 2 | 2 4 ≤ 𝑟 2 − | 𝑂 1 − 𝑂 2 | 2 4 < 𝑟 2 . | P − M | 2 = | P − O 1 | 2 + | P − O 2 | 2 2 − | O 1 − O 2 | 2 4 ≤ r 2 − | O 1 − O 2 | 2 4 < r 2 . 因此,以 𝑀 M
过程 求解最小圆覆盖问题的常见做法是基于 随机增量法 的 Welzl 算法𝑂 ( 𝑛 ) O ( n )
加入一个点 我们首先考虑向当前维护的点集中加入新点会发生什么.设当前圆 𝐶 C 𝑃 P
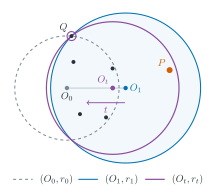
如果 𝑃 P 𝐶 C 𝐶 C 如果 𝑃 P 𝐶 C 𝑃 P 𝑃 P 为什么圆外的新点一定在新圆的圆周上 设旧圆、新圆的圆心分别为 𝑂 0 , 𝑂 1 O 0 , O 1 𝑟 0 , 𝑟 1 r 0 , r 1 𝑟 0 ≤ 𝑟 1 r 0 ≤ r 1 𝑃 P 0 < 𝑡 < 1 0 < t < 1 ( 𝑂 𝑡 , 𝑟 𝑡 ) ( O t , r t )
𝑂 𝑡 = ( 1 − 𝑡 ) 𝑂 1 + 𝑡 𝑂 0 , 𝑟 2 𝑡 = ( 1 − 𝑡 ) 𝑟 2 1 + 𝑡 𝑟 2 0 − 𝑡 ( 1 − 𝑡 ) | 𝑂 1 − 𝑂 0 | 2 < 𝑟 2 1 , O t = ( 1 − t ) O 1 + t O 0 , r t 2 = ( 1 − t ) r 1 2 + t r 0 2 − t ( 1 − t ) | O 1 − O 0 | 2 < r 1 2 , 此时取充分小的 𝑡 t 𝑃 P ( 𝑂 𝑡 , 𝑟 𝑡 ) ( O t , r t ) 𝑄 Q
| 𝑄 − 𝑂 𝑡 | 2 − 𝑟 2 𝑡 = ( 1 − 𝑡 ) ( | 𝑄 − 𝑂 1 | 2 − 𝑟 2 1 ) + 𝑡 ( | 𝑄 − 𝑂 0 | 2 − 𝑟 2 0 ) . | Q − O t | 2 − r t 2 = ( 1 − t ) ( | Q − O 1 | 2 − r 1 2 ) + t ( | Q − O 0 | 2 − r 0 2 ) . 所以旧点集中的点仍能被圆 ( 𝑂 𝑡 , 𝑟 𝑡 ) ( O t , r t ) ( 𝑂 0 , 𝑟 0 ) ( O 0 , r 0 ) ( 𝑂 1 , 𝑟 1 ) ( O 1 , r 1 ) ( 𝑂 𝑡 , 𝑟 𝑡 ) ( O t , r t ) 𝑃 P ( 𝑂 𝑡 , 𝑟 𝑡 ) ( O t , r t ) ( 𝑂 𝑡 , 𝑟 𝑡 ) ( O t , r t ) 𝑟 𝑡 < 𝑟 1 r t < r 1
上述结论也适用于已经固定了一点或两点在圆周上时加入新点的情况.
三层循环 接下来我们考虑 Welzl 算法的主体.我们将输入点等概率随机打乱,仍记为 𝑃 1 , 𝑃 2 , ⋯ , 𝑃 𝑛 P 1 , P 2 , ⋯ , P n 𝑆 𝑖 = { 𝑃 1 , ⋯ , 𝑃 𝑖 } S i = { P 1 , ⋯ , P i } 𝑆 0 = ∅ S 0 = ∅ 𝐶 C 𝑃 1 P 1 0 0
(第一层循环)不固定圆周上的点:依次枚举 𝑖 = 2 , ⋯ , 𝑛 i = 2 , ⋯ , n 𝑃 𝑖 P i 𝐶 C 𝑃 𝑖 P i 𝑆 𝑖 − 1 S i − 1 (第二层循环)固定一个圆周点 𝑃 𝑖 P i 𝐶 C 𝑃 𝑖 𝑃 1 P i P 1 𝑗 = 2 , ⋯ , 𝑖 − 1 j = 2 , ⋯ , i − 1 𝑃 𝑗 P j 𝐶 C 𝑃 𝑗 P j 𝑆 𝑗 − 1 S j − 1 (第三层循环)固定两个圆周点 𝑃 𝑖 , 𝑃 𝑗 P i , P j 𝐶 C 𝑃 𝑖 𝑃 𝑗 P i P j 𝑘 = 1 , ⋯ , 𝑗 − 1 k = 1 , ⋯ , j − 1 𝑃 𝑘 P k 𝐶 C 𝐶 C △ 𝑃 𝑖 𝑃 𝑗 𝑃 𝑘 △ P i P j P k 这里「在圆内」均包含圆周,每一行中的当前圆都是满足相应约束的 最小圆 .第三层循环结束时覆盖了 𝑆 𝑗 − 1 S j − 1 𝑃 𝑗 P j 𝑃 𝑖 𝑃 𝑗 𝑃 𝑘 P i P j P k
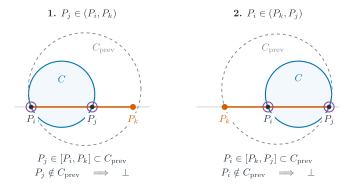
第三层循环更新最小圆时,为什么三点不会共线 由于 𝑃 𝑗 P j 𝑃 𝑖 P i 𝑃 𝑖 ≠ 𝑃 𝑗 P i ≠ P j 𝑃 𝑖 , 𝑃 𝑗 , 𝑃 𝑘 P i , P j , P k 𝑃 𝑘 P k 𝐶 C 𝑃 𝑘 P k 𝑃 𝑖 𝑃 𝑗 P i P j
若 𝑃 𝑗 P j 𝑃 𝑖 , 𝑃 𝑘 P i , P k 𝑃 𝑗 P j 𝑃 𝑖 P i 𝑆 𝑗 − 1 S j − 1 𝑃 𝑘 P k 𝑃 𝑖 𝑃 𝑘 P i P k 𝑃 𝑗 P j 𝑃 𝑗 P j 若 𝑃 𝑖 P i 𝑃 𝑗 , 𝑃 𝑘 P j , P k 𝑃 𝑖 P i 𝑆 𝑖 − 1 S i − 1 𝑃 𝑗 , 𝑃 𝑘 P j , P k 𝑃 𝑗 𝑃 𝑘 P j P k 𝑃 𝑖 P i 𝑃 𝑖 P i
计算外接圆 Welzl 算法涉及的计算几何操作较为常规,主要涉及判定点与圆的位置关系、以两点为直径的圆以及过三点的外接圆这三种,前两种我们略去不表,重点关注一下第三种操作.
给定三个不共线点 𝐴 = ( 𝑥 𝐴 , 𝑦 𝐴 ) , 𝐵 = ( 𝑥 𝐵 , 𝑦 𝐵 ) , 𝐶 = ( 𝑥 𝐶 , 𝑦 𝐶 ) A = ( x A , y A ) , B = ( x B , y B ) , C = ( x C , y C ) 𝐴 𝐵 A B 𝐴 𝐶 A C 求两条直线的交点 中的方法计算.
也可以直接列方程求解.设外心 𝑂 = ( 𝑥 , 𝑦 ) O = ( x , y )
{ ( 𝑥 − 𝑥 𝐴 ) 2 + ( 𝑦 − 𝑦 𝐴 ) 2 = ( 𝑥 − 𝑥 𝐵 ) 2 + ( 𝑦 − 𝑦 𝐵 ) 2 , ( 𝑥 − 𝑥 𝐴 ) 2 + ( 𝑦 − 𝑦 𝐴 ) 2 = ( 𝑥 − 𝑥 𝐶 ) 2 + ( 𝑦 − 𝑦 𝐶 ) 2 , { ( x − x A ) 2 + ( y − y A ) 2 = ( x − x B ) 2 + ( y − y B ) 2 , ( x − x A ) 2 + ( y − y A ) 2 = ( x − x C ) 2 + ( y − y C ) 2 , 令
𝐴 1 = 2 ( 𝑥 𝐵 − 𝑥 𝐴 ) , 𝐵 1 = 2 ( 𝑦 𝐵 − 𝑦 𝐴 ) , 𝐶 1 = 𝑥 2 𝐵 + 𝑦 2 𝐵 − 𝑥 2 𝐴 − 𝑦 2 𝐴 , 𝐴 2 = 2 ( 𝑥 𝐶 − 𝑥 𝐴 ) , 𝐵 2 = 2 ( 𝑦 𝐶 − 𝑦 𝐴 ) , 𝐶 2 = 𝑥 2 𝐶 + 𝑦 2 𝐶 − 𝑥 2 𝐴 − 𝑦 2 𝐴 , A 1 = 2 ( x B − x A ) , B 1 = 2 ( y B − y A ) , C 1 = x B 2 + y B 2 − x A 2 − y A 2 , A 2 = 2 ( x C − x A ) , B 2 = 2 ( y C − y A ) , C 2 = x C 2 + y C 2 − x A 2 − y A 2 , 则有
𝑥 = 𝐶 1 𝐵 2 − 𝐶 2 𝐵 1 𝐴 1 𝐵 2 − 𝐴 2 𝐵 1 , 𝑦 = 𝐴 1 𝐶 2 − 𝐴 2 𝐶 1 𝐴 1 𝐵 2 − 𝐴 2 𝐵 1 . x = C 1 B 2 − C 2 B 1 A 1 B 2 − A 2 B 1 , y = A 1 C 2 − A 2 C 1 A 1 B 2 − A 2 B 1 . 求出圆心后,取 𝑟 = | 𝑂 − 𝐴 | r = | O − A | 𝐴 1 𝐵 2 − 𝐴 2 𝐵 1 A 1 B 2 − A 2 B 1
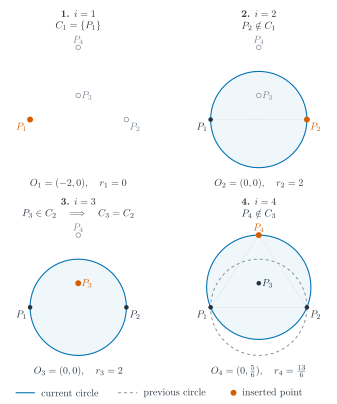
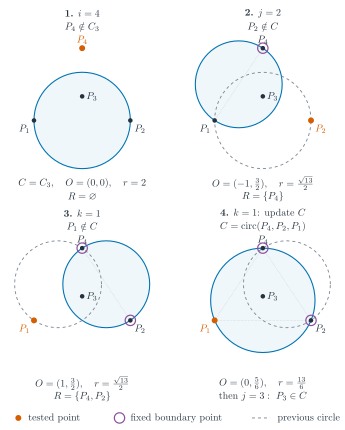
示例 设点 𝑃 1 = ( − 2 , 0 ) P 1 = ( − 2 , 0 ) 𝑃 2 = ( 2 , 0 ) P 2 = ( 2 , 0 ) 𝑃 3 = ( 0 , 1 ) P 3 = ( 0 , 1 ) 𝑃 4 = ( 0 , 3 ) P 4 = ( 0 , 3 ) 𝐶 𝑖 C i 𝑖 i
初始时半径为 0 0 𝑃 2 P 2 𝑃 1 𝑃 2 P 1 P 2 𝑃 3 P 3 𝑃 4 P 4 ( 0 , 5 / 6 ) ( 0 , 5 / 6 ) 1 3 / 6 13 / 6 𝑃 1 , 𝑃 2 , 𝑃 4 P 1 , P 2 , P 4 𝑃 3 P 3
下面展开 𝑖 = 4 i = 4 𝑅 R
𝑃 4 P 4 𝐶 3 C 3 固定 𝑃 4 P 4 𝑃 4 𝑃 1 P 4 P 1 𝑗 = 2 j = 2 𝑃 2 P 2 固定 𝑃 4 , 𝑃 2 P 4 , P 2 𝑃 4 𝑃 2 P 4 P 2 𝑘 = 1 k = 1 𝑃 1 P 1 更新为 △ 𝑃 4 𝑃 2 𝑃 1 △ P 4 P 2 P 1 𝑗 = 3 j = 3 𝑃 3 P 3 𝐶 4 C 4 重算中的临时圆只需满足当前子问题的约束,因此不一定覆盖上一层已经处理过的全部点.例如,第二幅子图中的圆尚未覆盖 𝑃 2 P 2 𝑃 1 P 1
复杂度分析 从流程来看,该算法的最坏时间复杂度上界为 𝑂 ( 𝑛 3 ) O ( n 3 ) 𝑂 ( 𝑛 ) O ( n )
最小覆盖圆可以由至多三个点确定:只有一个不同点时半径为 0 0
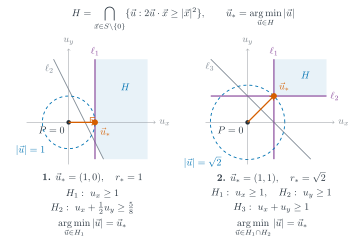
固定一个圆周点后,为什么至多还需要两个点 将固定点平移到原点.设圆心向量为 ⃗ 𝑢 u → | ⃗ 𝑢 | | u → | 𝑥 x
| ⃗ 𝑥 − ⃗ 𝑢 | 2 ≤ | ⃗ 𝑢 | 2 ⟺ 2 ⃗ 𝑢 ⋅ ⃗ 𝑥 ≥ | ⃗ 𝑥 | 2 . | x → − u → | 2 ≤ | u → | 2 ⟺ 2 u → ⋅ x → ≥ | x → | 2 . 除原点外的每个点都会对圆心施加一个半平面约束,可行圆心落在这些 半平面的交 中,而最优圆心是其中离原点最近的点.在二维空间中,保留至多两条起作用的约束就能保持这个最近点不变.
下图中,蓝色区域 𝐻 H ⃗ 𝑢 ∗ u → ∗
因此,删除后会改变最优圆的点一定属于任意一组这样的确定点.不固定圆周点时,这种点至多有三个;固定一个圆周点时,这种点至多有两个.
现在进行逆向分析.先固定 𝑃 𝑖 P i 𝑆 𝑗 S j 𝑃 𝑗 P j 𝑆 𝑗 S j 𝑃 𝑗 P j 𝑃 𝑗 P j m i n ( 1 , 2 / 𝑗 ) min ( 1 , 2 / j ) 𝑂 ( 𝑗 ) O ( j )
𝑂 ( 1 ) + 𝑖 − 1 ∑ 𝑗 = 2 ( 𝑂 ( 1 ) + 2 𝑗 ⋅ 𝑂 ( 𝑗 ) ) = 𝑂 ( 𝑖 ) . O ( 1 ) + ∑ j = 2 i − 1 ( O ( 1 ) + 2 j ⋅ O ( j ) ) = O ( i ) . 类似地,固定第一层的无序点集 𝑆 𝑖 S i m i n ( 1 , 3 / 𝑖 ) min ( 1 , 3 / i ) 𝑂 ( 𝑖 ) O ( i )
𝑂 ( 𝑛 ) + 𝑛 ∑ 𝑖 = 2 ( 𝑂 ( 1 ) + m i n ( 1 , 3 𝑖 ) ⋅ 𝑂 ( 𝑖 ) ) = 𝑂 ( 𝑛 ) . O ( n ) + ∑ i = 2 n ( O ( 1 ) + min ( 1 , 3 i ) ⋅ O ( i ) ) = O ( n ) . 例题 洛谷 P1742 最小圆覆盖 给出 𝑁 N
下面的实现直接维护圆心与半径,使用 std::shuffle 打乱点的顺序.三层循环分别对应前文的零个、一个、两个固定圆周点的子问题,geto 用于求三个点的外心.
参考实现 1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
16
17
18
19
20
21
22
23
24
25
26
27
28
29
30
31
32
33
34
35
36
37
38
39
40
41
42
43
44
45
46
47
48
49
50
51
52
53
54
55
56
57
58
59
60
61
62
63
64
65
66
67
68 #include <algorithm>
#include <cmath>
#include <cstdio>
#include <cstring>
#include <iostream>
#include <random>
using namespace std ;
int n ;
double r ;
struct point {
double x , y ;
} p [ 100005 ], o ;
double sqr ( double x ) { return x * x ; }
double dis ( point a , point b ) { return sqrt ( sqr ( a . x - b . x ) + sqr ( a . y - b . y )); }
bool cmp ( double a , double b ) { return fabs ( a - b ) < 1e-8 ; }
point geto ( point a , point b , point c ) {
double a1 , a2 , b1 , b2 , c1 , c2 ;
point ans ;
a1 = 2 * ( b . x - a . x ), b1 = 2 * ( b . y - a . y ),
c1 = sqr ( b . x ) - sqr ( a . x ) + sqr ( b . y ) - sqr ( a . y );
a2 = 2 * ( c . x - a . x ), b2 = 2 * ( c . y - a . y ),
c2 = sqr ( c . x ) - sqr ( a . x ) + sqr ( c . y ) - sqr ( a . y );
if ( cmp ( a1 , 0 )) {
ans . y = c1 / b1 ;
ans . x = ( c2 - ans . y * b2 ) / a2 ;
} else if ( cmp ( b1 , 0 )) {
ans . x = c1 / a1 ;
ans . y = ( c2 - ans . x * a2 ) / b2 ;
} else {
ans . x = ( c2 * b1 - c1 * b2 ) / ( a2 * b1 - a1 * b2 );
ans . y = ( c2 * a1 - c1 * a2 ) / ( b2 * a1 - b1 * a2 );
}
return ans ;
}
int main () {
scanf ( "%d" , & n );
for ( int i = 1 ; i <= n ; i ++ ) scanf ( "%lf%lf" , & p [ i ]. x , & p [ i ]. y );
mt19937 rnd ( random_device {}());
shuffle ( p + 1 , p + n + 1 , rnd );
o = p [ 1 ];
for ( int i = 1 ; i <= n ; i ++ ) {
if ( dis ( o , p [ i ]) < r || cmp ( dis ( o , p [ i ]), r )) continue ;
o . x = ( p [ i ]. x + p [ 1 ]. x ) / 2 ;
o . y = ( p [ i ]. y + p [ 1 ]. y ) / 2 ;
r = dis ( p [ i ], p [ 1 ]) / 2 ;
for ( int j = 2 ; j < i ; j ++ ) {
if ( dis ( o , p [ j ]) < r || cmp ( dis ( o , p [ j ]), r )) continue ;
o . x = ( p [ i ]. x + p [ j ]. x ) / 2 ;
o . y = ( p [ i ]. y + p [ j ]. y ) / 2 ;
r = dis ( p [ i ], p [ j ]) / 2 ;
for ( int k = 1 ; k < j ; k ++ ) {
if ( dis ( o , p [ k ]) < r || cmp ( dis ( o , p [ k ]), r )) continue ;
o = geto ( p [ i ], p [ j ], p [ k ]);
r = dis ( o , p [ i ]);
}
}
}
printf ( "%.10lf \n %.10lf %.10lf" , r , o . x , o . y );
return 0 ;
}
练习 参考资料与注释 2026/9/19 22:55:32 ,更新历史 在 GitHub 上编辑此页! GWBailang553 , Tiphereth-A , Catreap , Enter-tainer , Henry-ZHR , HeRaNO , iamtwz , Ir1d , ksyx , ouuan , sshwy , TianyiQ , Xeonacid CC BY-SA 4.0 和 SATA